逐际动力发布首款四轮足机器人 以运动智能重塑足式产品的落地与应用
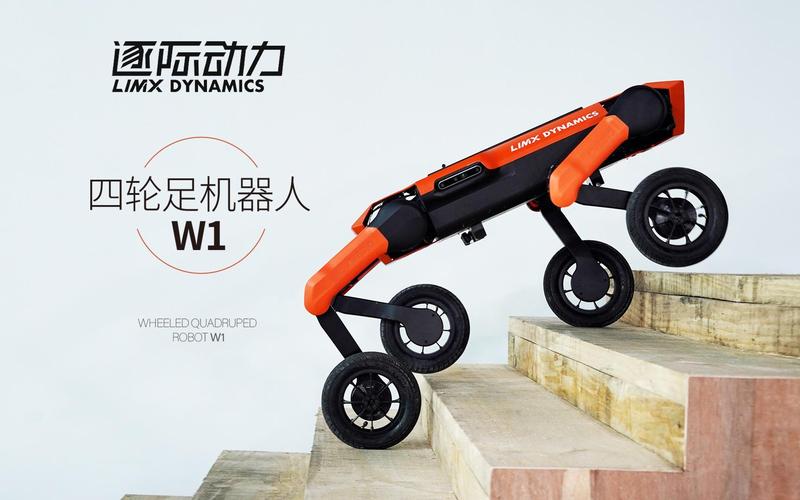
在机器人技术飞速演进的今天,足式机器人凭借其非结构化环境下的超强适应能力,一直是学术界与工业界关注的焦点。从实验室的灵巧跳跃到现实场景的稳定作业,足式产品始终面临着一个核心瓶颈——如何实现大规模、高可靠、低成本的落地应用。2025年,逐际动力(LimX Dynamics)正式发布首款四轮足机器人,以“运动智能”为突破口,为这一难题交出了一份极具突破性的答卷。
从双足到四轮足:运动智能的全新载体
逐际动力此次发布的四轮足机器人并非传统意义上的轮式底盘,也非单纯的四足结构,而是将轮式驱动的高效性与足式越障的灵活性深度融合。其核心创新在于一套全新的运动控制架构:在平坦或缓坡路面上,它像一辆高性能的轮式车辆一样高速、低耗能地移动;遇到楼梯、废墟、碎石、减速带等障碍时,四条腿则迅速转化为主动悬架与迈步关节,以稳定的足式步态完成跨越。
但真正让这款产品区别于以往的,是逐际动力自研的“运动智能引擎”。该引擎融合了强化学习、模型预测控制与实时感知技术,使机器人能够根据地形变化自主决策——何时该滚,何时该走,何时该爬。这种“一机多态”的能力,不仅极大扩展了作业场景,更将足式机器人的能量效率与运动速度提升到了实用级别。
破解落地痛点:高效、可靠、易用
长久以来,足式产品难以规模化商用的根本原因在于三点:续航短、故障率高、操作门槛高。逐际动力从运动智能切入,针对性地给出了解决方案:
- 续航与效率:通过轮足融合,平地上功耗较纯足式方案降低60%以上,配合快换电池,可满足一整天的巡检或配送任务。
- 可靠性与鲁棒性:运动智能引擎内置多地形自适应与跌倒恢复策略,即使在湿滑、坑洼或低光照环境下,依然保持稳定行进,减少人工干预。
- 易用性:产品提供图形化任务编排工具和开放SDK,用户无需理解复杂的机器人动力学即可快速部署。同时支持远程遥控与自主导航两种模式,适应不同工业、安防、物流及科研场景。
应用场景:从工业巡检到应急响应
逐际动力首款四轮足机器人已在多个实际场景中完成测试验证:
- 工业厂区与园区巡检:可轻松上下楼梯、穿越管廊和草地,搭载可见光与热成像摄像头,替代人工完成高危区域例行检查。
- 物流配送与末端交付:在楼宇间跨越台阶与坡道,实现最后一百米的无人配送,大幅降低人力成本。
- 应急与安防:在火灾、地震、有毒气体泄漏等环境中,作为先遣平台进入危险区域,回传实况数据,辅助指挥决策。
- 科研与教育:其开放的四大运动模态与运动智能接口,为高校和研究所提供了理想的具身智能研究平台。
未来展望:运动智能定义下一代足式产品
逐际动力创始人指出:“足式机器人的未来不在于模仿人,而在于超越人腿。”四轮足机器人正是这一理念的首个量产化成果。它证明了一个关键趋势——运动智能将像感知智能和认知智能一样,成为机器人底层能力的第三极。只有让机器人像生物一样运动得更聪明、更省力、更适应环境,足式产品才能真正走出实验室,走进千行百业。
随着首款四轮足机器人的发布,逐际动力正在重新定义足式产品的商业化路径。而这场由运动智能引领的落地变革,才刚刚开始。
如若转载,请注明出处:http://www.baichengci.com/product/22.html
更新时间:2026-10-23 06:16:01